
Применение технологий, связанных с автомобилями, в устройствах автоматизации открывает множество возможностей. Запланируйте использование систем управления, таких как CAN-шина, для обеспечения эффективной связи между компонентами. Это позволит вашему устройству интегрироваться с существующим автопарком и упростит взаимодействие с другими системами.
Разработка прототипов самоуправляемых транспортных средств требует внимательного подхода к алгоритмам обработки данных. Включите модели машинного обучения для анализа автомобильной информации и адаптивного реагирования на дорожные условия. Создание датчиков, способных определять расстояние до препятствий, повысит безопасность и функциональность вашего устройства.
Используйте механизмы подвески и привода, испытанные в автомобильной инженерии, для повышения надежности и долговечности ваших изделий. Анализируйте поведение автомобилей на различных грунтах, чтобы оптимизировать движение роботизированных платформ. Комбинируйте элементы дизайна автомобильных систем для создания более привлекательных и практичных решений.
Тестируйте взаимодействие с другими транспортными средствами и инфраструктурой. Реализация сценариев, включая взаимодействие с сигналами светофоров и другими дорожными знаками, обеспечит интеграцию вашего устройства в существующую экосистему. Эта практика поможет вам оценить преимущества и недостатки, выявить области для дальнейшего развития и сделать вашу инженерию более конкурентоспособной.
- Построение автономных транспортных средств
- Использование датчиков для навигации автомобилей
- Разработка систем управления для роботов-автомобилей
- Интеграция технологий беспилотного вождения в проекты
- Применение машинного обучения для анализа дорожных условий
- Создание GPS-ориентированных робототехнических приложений
- Использование электрической подвески в проектировании роботов
- Внедрение систем безопасности в автотранспортные роботы
- Проектирование моделей автомобилей для симуляций
- Использование 3D печати для создания кузовов роботов
- Анализ потребительского рынка для роботизированных автомобилей
Построение автономных транспортных средств
Для создания авто с высокой степенью автономии необходимы качественные сенсоры, алгоритмы обработки данных и система управления. Оптимальное решение – сочетание лидаров, радаров и камер для обеспечения надежного восприятия окружающей среды.
Данные с сенсоров должны передаваться в систему на основе нейронных сетей, что позволит эффективно распознавать объекты, дорожные знаки и разметку. Используйте библиотеки глубокого обучения, такие как TensorFlow или PyTorch, для разработки и обучения моделей на больших наборах данных.
Проектирование навигационной системы следует основывать на использовании GPS и дополнительных вспомогательных технологий, таких как IMU (инерциальные измерительные устройства) и карты. Это позволит достичь высокой точности определения местоположения и корректной маршрутизации.
Тестирование автономных систем требует создания симуляций, где можно смоделировать различные сценарии дорожного движения. Воспользуйтесь программами вроде CARLA или SUMO для генерации сценариев и проверки алгоритмов в безопасной обстановке.
Безопасность должна быть приоритетом. Обратите внимание на создание многоуровневых систем защиты: резервирование компонентов, системы аварийной остановки и протоколы для обработки нештатных ситуаций. Внедрение этих элементов повысит надежность транспортных средств.
Важно также учитывать юридические аспекты и стандарты безопасности при разработке авто, чтобы избежать правовых проблем и обеспечить соответствие актуальным требованиям.
Наконец, для интеграции в существующую инфраструктуру стоит рассмотреть сотрудничество с городскими службами для создания системы взаимодействия автономных автомобилей и дорожной инфраструктуры.
Использование датчиков для навигации автомобилей
Ультразвуковые датчики используются для определения расстояния до ближайших объектов, что особенно ценно при парковке и маневрировании в ограниченных пространствах. GPS обеспечивает высокую точность определения местоположения, позволяя автомобилям следовать заранее заданным маршрутам с учетом текущих дорожных условий.
Для повышения характеристик навигации рекомендуется комбинировать данные от нескольких датчиков. Например, интеграция GPS и LiDAR позволяет не только точно определить положение, но и создать детализированную карту окружающей среды. Системы машинного обучения могут обрабатывать данные с датчиков, позволяя автомобилям адаптироваться к изменениям в дорожной обстановке.
Для более детальной информации о транспортных средствах и новых технологиях в этой области посетите сайт об автомобилях.
Разработка систем управления для роботов-автомобилей
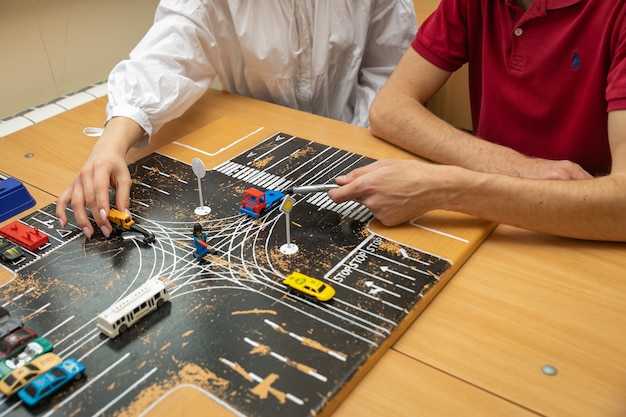
Рекомендуется применять архитектуру контроллера с использованием PID-регуляторов для обеспечения плавного движения роботов. Адаптация PID-параметров под различные условия дороги позволит улучшить стабильность управления.
Системы позиционирования должны базироваться на сочетании GPS и инерциальных навигационных систем (INS). Это обеспечит более точное определение местоположения в условиях плохой видимости.
Адаптация методов машинного обучения для анализа данных с датчиков позволит системе распознавать дорожные знаки и препятствия. При этом стоит использовать нейронные сети, обученные на реальных данных дорожного движения.
Рекомендуется применять сенсорные технологии для мониторинга окружающей среды. Лидары и ультразвуковые датчики помогут в создании 3D-карт для эффективного планирования маршрутов.
Для коммуникации между роботами и внешней инфраструктурой стоит внедрить технологии V2X (vehicle-to-everything), что обеспечит обмен данными о состоянии дорожных условий в реальном времени.
Использование платформы ROS (Robot Operating System) позволит интегрировать различные модули управления. Это упростит разработку и тестирование системы. Кроме того, ROS предоставляет широкий выбор библиотек для обработки сигналов и управления движением.
Внедрение системы резервирования для всех критических узлов управления обеспечит надежность. В случае отказа одной из подсистем, система должна автоматически переключаться на резервный алгоритм.
Контроль производительности робота нужно осуществлять с помощью системы мониторинга, отображающей состояние всех сенсоров и исполнительных механизмов в режиме реального времени.
Хранение и анализ данных о поведении робота на различных типах маршрутов способствуют улучшению алгоритмов управления. Регулярная калибровка сенсоров также поможет поддерживать высокую точность работы системы.
Интеграция технологий беспилотного вождения в проекты
Внедрение компонентов, связанных с автономными транспортными средствами, открывает новые горизонты при разработке механизмов на базе искусственного интеллекта и сенсорных систем. Основные направления интеграции:
- Обработка данных с датчиков. Используйте ЛИДАР, камеры и ультразвуковые сенсоры для создания карт и понимания окружающей среды.
- Алгоритмы машинного обучения. Применяйте нейронные сети для прогнозирования поведения объектов и принятия решений в режиме реального времени.
- Системы связи. Внедряйте технологии V2X (Vehicle-to-Everything) для обмена информацией между транспортными средствами и инфраструктурой.
Создание прототипов должно основываться на платформе с открытым исходным кодом, что позволит сократить время на разработку и тестирование. Популярные ресурсы:
- ROS (Robot Operating System) для работы с роботизированными системами.
- OpenCV для обработки изображений и анализа видео.
Включите в систему автоматизации различные сценарии работы. Моделируйте ситуации, такие как:
- Реакция на дорожные знаки.
- Изменение маршрута на основе данных о трафике.
Не забудьте про безопасность: реализуйте системы резервирования для минимизации рисков в случае сбоя основных функций. Тестируйте алгоритмы на закрытых площадках, чтобы удостовериться в их работоспособности. Помните о юридических аспектах, прежде чем переходить к публичным испытаниям.
Применение машинного обучения для анализа дорожных условий
Обработка данных с помощью алгоритмов машинного обучения позволяет эффективно отслеживать и предсказывать состояние дорог. Классификация изображений, полученных с камер, с помощью глубинных нейронных сетей помогает отличить различные типы дорожного покрытия, такие как асфальт, бетон, или гравий.
Для анализа погодных условий применяются модели регрессии, анализирующие влияние осадков и температуры на состояние покрытия. Например, можно использовать набор данных с метеорологическими сводками для предсказания вероятности возникновения гололёда на основе температуры и влажности.
Датчики, установленные на транспортных средствах, собирают информацию о состоянии дороги в реальном времени. Объединение этих данных с историческими с помощью алгоритмов кластеризации позволяет выявлять паттерны и тренды, что обеспечивает предсказание ухудшения условий.
Следует использовать методы временных рядов для анализа данных о происшествиях. Они помогают оценить влияние определенных факторов, таких как время дня или сезон, на аварийность. На основе этого анализа можно разработать рекомендации по безопасности.
Совместное применение методов машинного обучения и геолокационных данных может облегчить поиск и обозначение участков с плохими дорожными условиями, что способствует оптимизации маршрутов для автоперевозок и повышению безопасности дорожного движения.
Создание GPS-ориентированных робототехнических приложений
Внедрение GPS в программы управления мобильными машинами требует точного определения координат и алгоритмов обработки данных. Выбор подходящего GPS-модуля – первостепенная задача. Модули с поддержкой дифференциальной коррекции обеспечивают высокую точность, особенно в сложных условиях.
Следующим шагом станет интеграция GPS с микроконтроллерами. Наиболее распространенные платформы, такие как Arduino или Raspberry Pi, имеют библиотеки для работы с GPS, что облегчает разработку. Используйте NMEA-протокол для получения данных о местоположении и скорости.
Создание картографической базы данных увеличит функционал. Используйте OpenStreetMap для визуализации маршрутов. Геокодирование позволит связывать координаты с точными адресами, что полезно для навигации.
Реализация алгоритмов маршрутизации обеспечивает более точный контроль движения робота. Алгоритмы, такие как A*, помогут находить оптимальные пути с учетом препятствий. Используйте данные о текущем местоположении для динамического обновления маршрутов.
Безопасность передачи данных критична. Шифрование и использование защищенных протоколов передают информацию безопасно. Также необходима возможность возврата к предыдущему маршруту в случае сбоя, что требует реализации системы резервирования.
Тестирование на реальных данных позволит отладить систему. Отслеживайте точность местоположения, проверяйте работу алгоритмов и корректируйте их в зависимости от условий. Анализируйте результаты для определения возможных улучшений.
Внедрение функционала обновления карт и статистики движения придаст программе гибкость и удобство в использовании. Динамические изменения помогут поддерживать актуальность информации и улучшат взаимодействие с пользователем.
Грамотное сочетание этих элементов приведет к созданию роботов, способных эффективно ориентироваться в пространстве и выполнять поставленные задачи с высокой точностью.
Использование электрической подвески в проектировании роботов
При конструированиим мобильного устройства следует учитывать следующие преимущества электрической подвески:
| Преимущество | Описание |
|---|---|
| Адаптивность | Подвеска автоматически подстраивается под различные поверхности, что особенно актуально для всевозможных рельефов. |
| Комфорт | Снижение вибрации и ударов во время движения улучшает взаимодействие с внешней средой и защищает внутренние компоненты. |
| Энергоэффективность | Электрические системы зачастую имеют меньшие затраты энергии по сравнению с механическими аналогами. |
Для корректной интеграции электрической подвески в проект требуется учитывать выбор датчиков, которые будут управлять изменениями жесткости и высоты. Подходящими являются инерциальные измерительные устройства и датчики давления. Они способны мгновенно реагировать на изменения окружающей среды.
Кроме того, программное обеспечение для управления подвеской должно быть высоко адаптируемым, чтобы эффективно обрабатывать данные от сенсоров и обеспечивать мгновенное регулирование элементов подвески. При разработке алгоритмов необходимо уделить внимание минимизации задержек в передаче данных.
Вложение ресурсов в изучение электрической подвески и её компонентов обеспечит высокую степень маневренности и результативности автоматизированных решений в различных сферах, от исследования сложных ландшафтов до оптимизации рутинных задач.
Внедрение систем безопасности в автотранспортные роботы
Интеграция технологий безопасности в транспортные автоматизированные устройства подразумевает установку множества инновационных систем. Это включает в себя разработку алгоритмов предотвращения столкновений, которые используют сенсоры для анализа окружающей среды.
Рекомендуется применять лазерные дальномеры и камеры, что позволяет автомобилю распознавать препятствия и реагировать на них в режиме реального времени. Чувствительность сенсоров должна быть настроена на уровне 99%, чтобы исключить ложные срабатывания и гарантировать стабильную работу в различных условиях освещения.
Системы автоматического экстренного торможения являются важной мерой, позволяющей минимизировать последствия аварий. Использование технологий машинного обучения для анализа данных о движении и окружающей среде позволит прогрессивно адаптировать поведение устройства к изменениям в ситуации.
| Система | Описание | Преимущества |
|---|---|---|
| Сенсоры препятствий | Электронные устройства, определяющие расстояние до объектов | Предотвращение столкновений, повышение безопасности |
| Камеры на основе ИИ | Системы визуального распознавания объектов | Точное определение объектов, анализ дорожной ситуации |
| Автоматическое торможение | Технология экстренного торможения при угрозе столкновения | Снижение рисков аварий, защита пользователей |
| Связь V2X | Обмен данными с другими транспортными средствами и инфраструктурой | Предотвращение несчастных случаев, улучшение координации |
Целесообразно также интегрировать системы контроля состояния водителя, которые отслеживают его внимание и реакцию на потенциальные угрозы. Подобные технологии могут предупредить о необходимости смены управления или остановки устройства в случае снижения уровня внимания оператора.
Инвестиции в эти системы позволяют не только повысить безопасность, но и укрепить доверие пользователей к автоматизированным транспортным решениям. Адаптация к международным стандартам по безопасности обеспечит соответствие требованиям и положительно скажется на репутации.
Проектирование моделей автомобилей для симуляций
Создание моделей автомобилей для симуляций требует точности в деталях. Необходимо учитывать следующие аспекты:
- Геометрические параметры: Рассчитайте размеры автомобиля, включая длину, ширину, высоту, чтобы обеспечить правильное соотношение при реализации модели.
- Физические характеристики: Определите массу, распределение центров тяжести и моменты инерции для точного поведения в симуляции.
- Материалы: Выберите подходящие материалы для моделирования, например, сталь, алюминий или пластик, чтобы добиться реалистичного поведения при столкновениях.
- Динамика: Разработайте алгоритмы движения, включая управление и сцепление с дорогой. Используйте модели колес для моделирования сцепления с различными поверхностями.
- Электроника: Включите модели систем ABS, ESP и других систем безопасности, которые обеспечивают взаимодействие с пользователем и средой.
Для достижения высокой точности, примените многоуровневый подход:
- Начинайте с упрощенной модели, на основе которой можно будет тестировать основные функции.
- Постепенно добавляйте сложные элементы, включая аэродинамические свойства и реакцию на внешние факторы.
- Проводите тестирование на разных этапах, чтобы выявить проблемы и вносить необходимые корректировки.
Изучение реальных прототипов и взаимодействие с профессионалами отрасли может значительно ускорить процесс. Использование специализированного программного обеспечения для моделирования также повысит результативность.
Использование 3D печати для создания кузовов роботов
3D печать позволяет создавать сложные формы и детали, недоступные при традиционных методах производства. Для кузовов управляемых машинок целесообразно выбирать легкие и прочные материалы, такие как PLA или ABS. Эти полимеры обеспечивают необходимую прочность и небольшую массу.
Сначала разработайте модель кузова в CAD-программе. Учитывайте специфические требования: аэродинамические линии, место для электроники и систему креплений. Заказ автомобиля может включать разные модули, например, элементы для крепления колес или защитные панели.
Калибровка принтера перед печатью важна для достижения оптимального качества. Рекомендуется использовать слой толщиной от 0.1 до 0.2 мм для детализации. При печати больших объектов применяйте ребра жесткости для предотвращения деформации во время процесса.
Послужит полезным тестирование различных наполнителей. Например, использование карбоновых волокон в композиционных материалах увеличивает прочность и устойчивость к механическим нагрузкам.
После завершения печати проведите обработку поверхности. Шлифовка и покраска помогут улучшить внешний вид и защитят от внешних факторов. Можно использовать специальные покрытия для повышения долговечности.
Компьютерные симуляции перед печатью позволяют проверить аэродинамику и физические свойства модели. Это минимизирует вероятность ошибок и снижает количество тестовых печатей.
Таким образом, 3D печать открывает широкие возможности для создания кастомизированных и эффективных кузовов, соответствующих индивидуальным требованиям и задачам систем управления. Сравнительный анализ перед началом работы поможет выбрать оптимальные параметры и материалы для каждой конкретной модели.
Анализ потребительского рынка для роботизированных автомобилей
Статистические данные показывают, что более 60% пользователей заинтересованы в функциях автопилота и интеллектуальных системах помощи. Проведите сегментацию аудитории, выделив ключевые группы: профессионалы, семейные пользователи и молодые люди. Каждая категория имеет свои ожидания и требования, которые необходимо учитывать при разработке решений.
Оцените факторы, влияющие на принятие решений о покупке. Интерес к экологичности, экономии топлива и высокому уровню безопасности может значительно повысить привлекательность продукта. Учитывайте, что 45% потребителей готовы платить больше за автомобили с нулевыми выбросами и улучшенными характеристиками. Сравните цены и предложения конкурентов, чтобы выделиться на фоне рынка.
Активно используйте маркетинговые стратегии. Проведение тест-драйвов и интерактивных мероприятий поможет создать положительный имидж и повысить доверие к продукции. Информируйте о преимуществах технологии через видеоролики и информативные статьи, показывающие реальные сценарии использования. Это повысит осведомленность и заинтересованность потенциальных клиентов.
Учитывайте развитие инфраструктуры для автономных машин. Сотрудничество с государственными учреждениями в сфере создания необходимых условий для безопасного движения также значительно повысит вероятность успешных продаж. Исследуйте тенденции развития и адаптируйтесь к изменениям, чтобы не упустить возможности в быстро меняющемся рынке.


